- Carte Arduino UNO (ou NANO)
- Module Grove (interface de connectique)
- Grove-16x2 LCD (black on Yellow) V1.0
- Grove - Thumb Joystick
- Grove - Servo Moteur

Nous sommes ravis de vous accueillir 😊, Souhaitez-vous recevoir la newsletter mensuelle de Vittascience pour rester informé(e) des nouveautés, événements et contenus pédagogiques ?
Pour finaliser votre inscription, veuillez compléter les champs suivants :
Vittascience place la sécurité et la confidentialité des données personnelles de ses utilisateurs au cœur de ses préoccupations. Découvrez notre politique de protection des données personnelles.
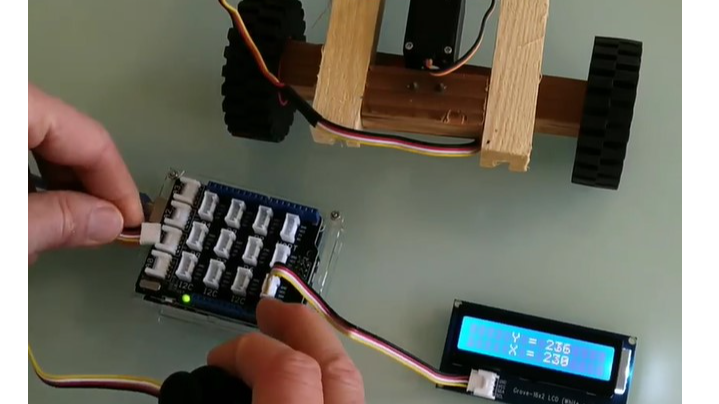
Utilisation d'une carte Arduino, d'un joystick et d'un servomoteur

Copyright © 2026 Vittascience